Moby-Crea - Transat berceur didactisé
Transat berceur pour bébé didactisé et instrumenté : un système réel, grand public, pour l'étude des mécanismes et des asservissements en Sciences de l'Ingénieur. Mesurer les écarts entre l'attendu, le réel et le simulé, visualiser les grandeurs physiques et étudier les asservissements de vitesse et de position.
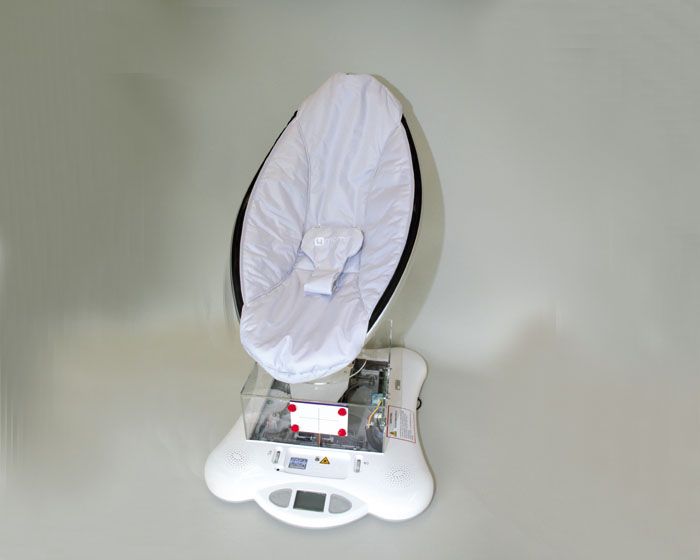
Le Moby-Crea est un véritable transat berceur instrumenté : un produit innovant au thème universel (la puériculture) particulièrement adapté pour les Sciences de l'Ingénieur.
Un support riche pour une démarche complète : les conceptrices du transat ont défini des trajectoires de déplacement latéral offrant une variété de mouvements de bercement, dans le respect du confort et de la sécurité de bébé. Le Moby-Crea place l'élève en situation de validation en laboratoire de ce produit, avec instrumentation de contrôles et de mesures.
Définition de trajectoires idéales souhaitées dans le cahier des charges
- Le cahier des charges doit imposer, pour préserver la sécurité de bébé, une accélération latérale maximale à ne pas franchir pour éviter au mieux tout phénomène de secousse de la tête, une accélération verticale pouvant être cependant plus forte, dans une plage qui restera raisonnable pour garantir le confort de l’enfant.
- Cela conduit ainsi le concepteur à définir, d’après étude théorique cinématique préliminaire, un lot de cinq trajectoires qui pourront faire l’objet de sélection sur le transat suivant le goût ou habitudes de l’enfant.
- Cette analyse préliminaire pourra se faire en relation avec le professeur de mathématiques, du fait que ce type de trajectoire s’obtient en fait par la combinaison de deux sinusoïdes. C’est en agissant sur leur déphasage et le rapport de fréquences que l’on pourra ainsi obtenir des courbes variées.
- Les cinq trajectoires retenues sont alors associées à cinq cadences modulables par l’utilisateur, jusqu’à une valeur maximale.
Analyse de conformité de comportement du système retenu par le constructeur
- Le suivi est assuré ici par un double asservissement, en vitesse et en position.
- Les trajectoires ainsi obtenues sont mesurées d’après trackage vidéo de pointage laser.
- L’étude du dispositif permet de justifier les écarts observés avec les trajectoires attendues.
- Les moyens de mesures mis en place permettent d'observer en temps réel tous les paramètres de fonctionnement sur un PC (vitesses, courants tension, butées), il est également possible de perturber le système ou le piloter avec des paramètres choisis.
- L’élève est amené à constater que les trajectoires ne peuvent être respectées que si les vitesses et la synchronisation des courbes sont respectées. Une application dédiée va lui permettre de piloter le système en boucle ouverte, en boucle fermée avec commande proportionnelle ou avec correcteur PID.
- Les paramètres et équations de fonctionnement seront également intégrés au modèle comportemental multi-physique pour analyser plus finement les phénomènes et tester les conditions limites d’utilisation du système.
LES PLUS
- Système grand public réel du domaine de la puériculture : un thème universel qui parle à tous les élèves
- Validation attendu / réel / simulé : une démarche d'ingénieur complète sur un produit authentique
- Double asservissement vitesse/position : étude des boucles ouvertes et fermées (P, PID)
- Mesures en temps réel sur PC : vitesses, courants, tensions, butées — avec possibilité de perturber le système
- Trackage vidéo avec pointage laser des trajectoires
- Ressources numériques riches : maquette SolidWorks, modèles multi-physiques SysML, OpenModelica, MATLAB, PSIM…
- Adapté aux filières scientifiques, SI, CPGE et STI2D SIN
CARACTÉRISTIQUES TECHNIQUES
- Type : transat berceur instrumenté (didactisé) avec contrôles et mesures
- Dimensions : 62 × 50 × h 85 cm
- Trajectoires : 5 trajectoires de bercement sélectionnables, cadences modulables
- Asservissement : double asservissement vitesse et position
- Mesures : paramètres de fonctionnement en temps réel sur PC (vitesses, courants, tensions, butées)
- Pilotage : boucle ouverte, boucle fermée (commande proportionnelle, correcteur PID)
- Analyse de trajectoires : trackage vidéo avec pointage laser
- Modélisation : maquette numérique SolidWorks, modèles multi-physiques (SysML, OpenModelica, MATLAB, PSIM…)
- Publics : filières scientifiques, SI, CPGE, STI2D SIN
- Ressources : lien de téléchargement des ressources pédagogiques complètes inclus
COMPREND
- 1 transat berceur didactisé Moby-Crea
- 1 lien de téléchargement des ressources pédagogiques (maquette SolidWorks, base de modèles multi-physiques - SysML, OpenModelica, MATLAB, PSIM…).
Nous vous proposons ici les accessoires les plus utiles et les plus souvent demandés. Si vous avez un besoin spécifique, n’hésitez pas à nous contacter, nous pouvons fournir tous les accessoires et pièces détachées disponibles chez les fabricants.